Motores y movimiento
Encoder incremental o absoluto: diferencias y criterios de selección
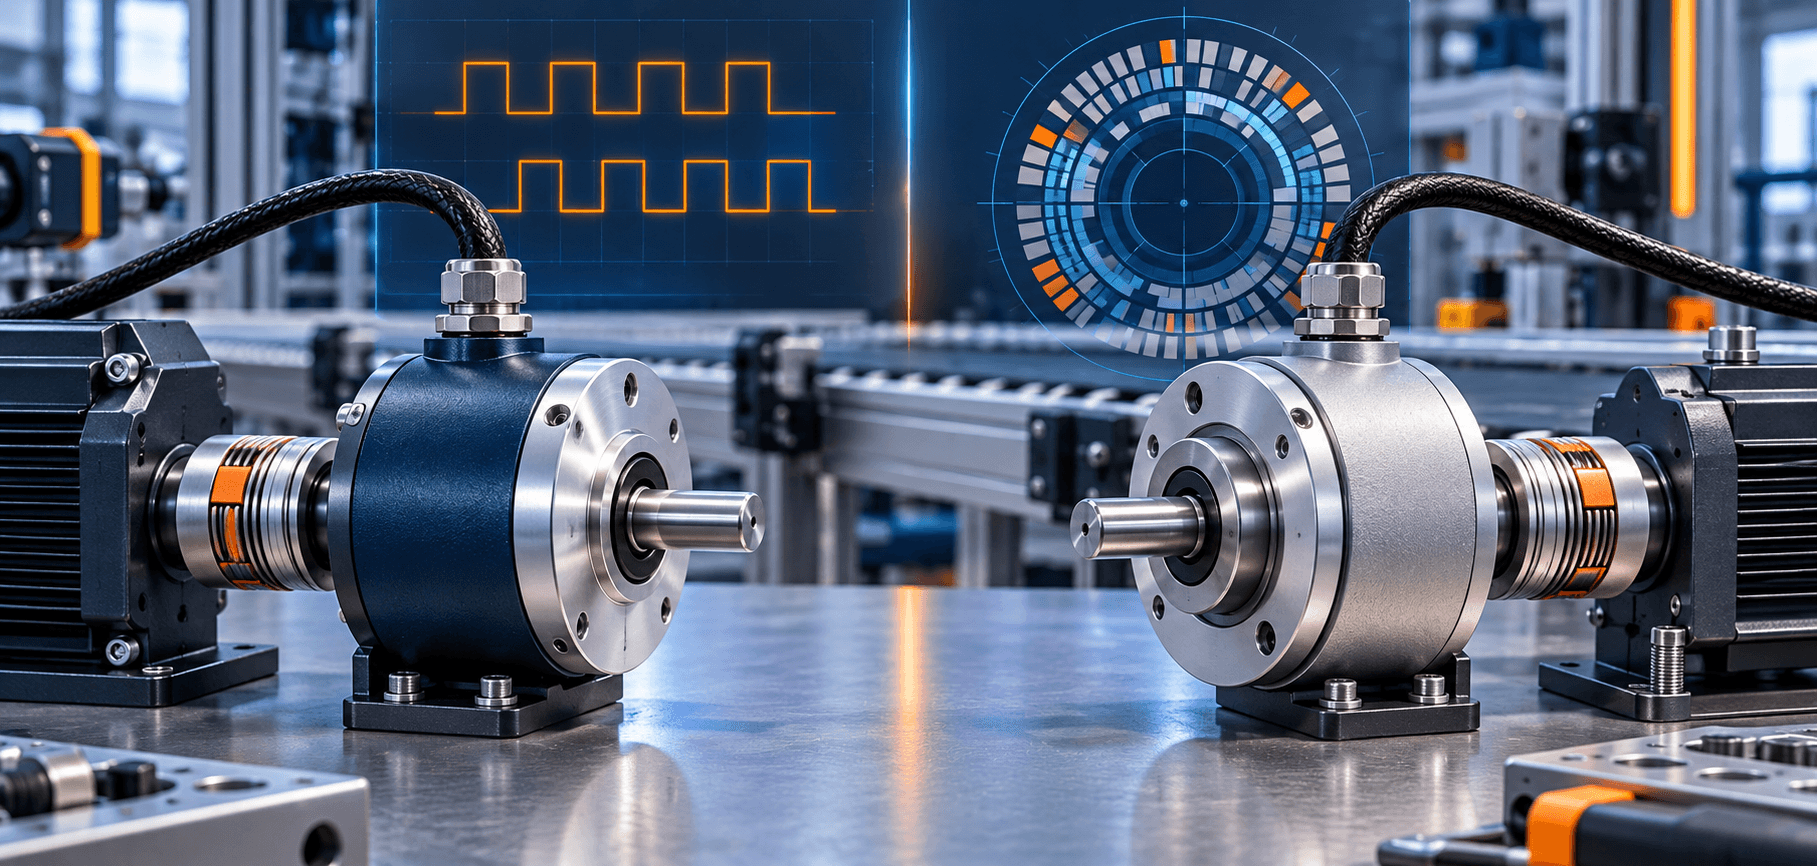
Un encoder convierte el movimiento de un eje en información eléctrica. El incremental genera pulsos que el controlador debe contar; el absoluto comunica un valor asociado a cada posición. Elegir correctamente exige estudiar el arranque, la resolución, la velocidad, la interfaz, el montaje y las condiciones ambientales.
Respuesta técnica
Un encoder incremental suele ser suficiente para medir velocidad, sentido y desplazamiento desde una referencia conocida. Un encoder absoluto es preferible cuando la posición debe estar disponible al encender, después de una pérdida de alimentación o sin realizar una búsqueda de origen. La tecnología no determina por sí sola la precisión. Resolución, exactitud, repetibilidad, juego mecánico, alineación, interfaz y procesamiento deben analizarse como un sistema.
Comparación esencial
| Criterio | Incremental | Absoluto |
|---|---|---|
| Información de salida | Pulsos relativos al movimiento | Código o palabra de posición |
| Posición al encender | Requiere referencia o posición conservada externamente | Disponible dentro del rango absoluto |
| Medición de velocidad | Directa a partir de frecuencia o periodo | Posible mediante cambio de posición en el tiempo |
| Sentido de giro | Canales A/B en cuadratura | Cambio creciente o decreciente del valor |
| Vueltas | Contadas externamente | Singleturn o multiturn según modelo |
| Interfaces típicas | A, B, Z; HTL, TTL o line driver | SSI, BiSS, IO-Link, CANopen y Ethernet industrial, entre otras |
| Cableado e integración | Sencillo, pero requiere entrada rápida | Depende de la interfaz y del perfil |
| Recuperación tras corte | Puede perder el conteo | Conserva o reconstruye la posición absoluta según tecnología |
Cómo funciona un encoder incremental
El encoder incremental emite un número definido de pulsos por revolución. Con un canal A se detecta movimiento; con los canales A y B desfasados se determina también el sentido. Un canal Z opcional genera normalmente una referencia por vuelta.
El controlador acumula los pulsos a partir de un origen. Si el eje se mueve mientras el sistema no cuenta, la posición acumulada deja de representar la posición física. Por ello muchas máquinas ejecutan una secuencia de homing mediante un sensor, una marca Z o un tope de referencia.
Para velocidad, el controlador puede contar pulsos durante una ventana de tiempo o medir el periodo entre flancos. El primer método funciona bien a velocidades medias y altas; el segundo mejora la resolución a baja velocidad, siempre que la entrada y el programa lo soporten.
Canales A, B y Z
En cuadratura, A y B están desplazados aproximadamente 90 grados eléctricos. El orden de los flancos indica el sentido. Algunos contadores utilizan solo un flanco; otros cuentan flancos ascendentes y descendentes de ambos canales, multiplicando la cantidad de cuentas por ciclo.
Por eso “pulsos por revolución” y “cuentas por revolución” no siempre son equivalentes. Antes de convertir pulsos en grados o milímetros se verifica cómo define la resolución el fabricante y qué modo utiliza el contador.
El canal Z ofrece una marca repetitiva, pero no identifica por sí solo una vuelta concreta en un recorrido de varias vueltas. Puede combinarse con un sensor de origen para establecer una referencia inequívoca.
Cómo funciona un encoder absoluto
Un encoder absoluto asigna un valor único a cada posición dentro de su rango. Al restablecer la alimentación, el controlador puede leer la posición sin acumular previamente todos los movimientos.
Un modelo singleturn distingue posiciones dentro de una vuelta y vuelve a su valor inicial después de 360 grados. Un modelo multiturn añade el número de vueltas dentro de un rango determinado.
La conservación multiturn puede utilizar engranajes, energía capturada durante el movimiento, batería u otras técnicas. Cada solución tiene implicaciones de vida útil y mantenimiento; debe revisarse la ficha concreta. “Absoluto” no significa que recuerde un número ilimitado de vueltas.
Resolución, precisión y repetibilidad
La resolución es el número de incrementos distinguibles. En un incremental suele expresarse en pulsos por revolución; en un absoluto, en bits o posiciones por vuelta y, para multiturn, bits o vueltas adicionales.
Una resolución de 12 bits por vuelta representa teóricamente 4.096 posiciones. Eso no garantiza una exactitud de 1/4.096 de vuelta. La precisión describe cuánto puede desviarse el valor respecto a la posición real; la repetibilidad indica la capacidad de volver a entregar el mismo resultado en la misma posición.
La resolución útil también queda limitada por:
Seleccionar muchos más bits de los que la mecánica puede reproducir no mejora el proceso.
- Holgura del reductor y transmisión.
- Elasticidad y deslizamiento mecánico.
- Excentricidad o desalineación.
- Ruido y calidad de la señal.
- Resolución del contador o protocolo.
- Periodo de muestreo y filtrado.
Calcular la frecuencia de un incremental
La entrada debe aceptar la frecuencia máxima generada. Para una salida con PPR pulsos por vuelta y una velocidad n en revoluciones por minuto:
frecuencia = PPR × n / 60
Un encoder de 2.048 PPR a 3.000 rpm produce 102.400 pulsos por segundo en cada ciclo básico. Si el contador evalúa cuatro flancos, puede procesar 409.600 cuentas por segundo. Deben verificarse la frecuencia máxima del encoder, de la entrada, del cable y del aislamiento utilizado.
Se deja margen para tolerancias y sobrevelocidad. El límite mecánico del encoder también debe ser superior a la máxima velocidad real.
Interfaces eléctricas incrementales
Las salidas más comunes no son intercambiables:
El controlador debe admitir tensión, polaridad, frecuencia y tipo de salida. En señal diferencial se conectan los pares complementarios y la terminación conforme a los manuales. Convertidores improvisados pueden degradar los flancos y crear conteos falsos.
- Colector abierto: requiere tensión y resistencia de carga adecuadas; resulta sensible a frecuencia, distancia y ruido según el diseño.
- Push-pull o HTL: utiliza niveles de tensión relativamente altos y es común en entornos industriales.
- TTL o line driver diferencial: proporciona señales complementarias y ofrece buena inmunidad para alta velocidad o mayor distancia con un receptor compatible.
Interfaces absolutas
Los encoders absolutos pueden entregar código paralelo, señal analógica, SSI, BiSS, IO-Link, CANopen, PROFIBUS, PROFINET, EtherNet/IP, EtherCAT u otras interfaces. La selección depende del controlador, velocidad de actualización, distancia, diagnóstico y arquitectura.
No basta con que ambos equipos dispongan de Ethernet. Deben coincidir protocolo, perfil, versión, archivo de descripción y formato de datos. También se documentan:
Para movimiento rápido se confirma el tiempo de ciclo y el jitter del sistema completo.
- Sentido positivo de giro.
- Offset y puesta a cero.
- Resolución configurada.
- Posición singleturn y multiturn.
- Unidades y escalado en el PLC.
- Reacción ante datos no válidos o pérdida de red.
Eje sólido, hueco o ciego
Un encoder de eje sólido se conecta mediante acoplamiento. Este debe compensar pequeñas desalineaciones sin transmitir cargas excesivas y respetar el par y velocidad previstos.
Los modelos de eje hueco o hueco ciego se montan directamente sobre el eje de la máquina y utilizan un brazo antirrotación. Reducen componentes, pero exigen diámetro, tolerancias y fijación compatibles.
La carga radial y axial admisible, el error de alineación y el par de arranque afectan a la vida de rodamientos. El eje nunca debe forzarse para corregir una geometría incorrecta.
Ambiente y grado de protección
Se comprueban temperatura, polvo, agua, aceite, refrigerantes, lavado, choque, vibración y riesgo de condensación. El grado IP solo tiene sentido con conectores, prensaestopas y montaje correctos.
En exteriores o recorridos de cable largos pueden ser relevantes protección contra sobretensiones, equipotencialidad y materiales resistentes a radiación o agentes químicos. En atmósferas potencialmente explosivas se requieren equipos y procedimientos certificados para la zona.
Los encoders magnéticos y ópticos tienen comportamientos diferentes ante suciedad, campos, precisión y tamaño. La decisión se basa en las especificaciones del modelo, no en una regla general.
Cableado y ruido
Los cables del encoder se separan de potencia, contactores y salidas de variadores. Se utiliza el tipo indicado por el fabricante, respetando pares, pantalla, puesta a tierra y radio de curvatura.
Una pantalla mal terminada, referencias de potencial distintas o una alimentación ruidosa pueden generar pulsos falsos. Las señales diferenciales ayudan, pero no corrigen un diseño deficiente.
Si el encoder está conectado a un motor gobernado por variador, se presta especial atención al cable de motor, equipotencialidad y corrientes de alta frecuencia. La continuidad de tierra mecánica y eléctrica debe estar prevista.
Seguridad funcional
Un encoder estándar que informa posición o velocidad al PLC no constituye automáticamente una función de seguridad. La supervisión segura requiere arquitectura, evaluación y componentes con características certificadas para el nivel necesario.
Algunas soluciones emplean encoders de seguridad, señales redundantes o comparación con otras mediciones. El diagnóstico de rotura de cable o discrepancia debe formar parte de la función diseñada. Añadir un segundo sensor sin analizar fallos comunes no crea redundancia válida.
Ejemplo 1: velocidad de una cinta
El objetivo es medir velocidad y detectar sentido en un rodillo. Al arrancar no importa la posición angular exacta. Un incremental A/B puede ser suficiente si la frecuencia máxima, el montaje y la resolución lineal cumplen.
La conversión a milímetros depende del diámetro efectivo del rodillo y de cualquier relación mecánica. Si existe deslizamiento entre cinta y rodillo, más resolución del encoder no elimina el error.
Ejemplo 2: eje que debe recuperar posición
Una mesa giratoria debe mostrar su posición inmediatamente después de un corte, sin mover el mecanismo para buscar origen. Un absoluto singleturn sirve si el recorrido está contenido en una vuelta; un multiturn puede ser necesario si el eje realiza varias vueltas y cada una debe distinguirse.
También deben estudiarse reductor, holgura, offset de montaje, protocolo y comportamiento si el eje se mueve sin alimentación.
Ejemplo 3: longitud mediante rueda de medida
Una rueda apoyada sobre material genera pulsos para calcular longitud. La resolución teórica depende del perímetro y los pulsos, pero la exactitud real queda afectada por presión, desgaste y deslizamiento.
El encoder puede ser incremental porque se mide cantidad procesada desde un inicio. Si el proceso debe reanudar tras una parada conservando el valor, se necesita una estrategia de persistencia o una referencia absoluta adecuada.
Método de selección en diez pasos
- Definir si se mide posición, velocidad, longitud o sincronización.
- Decidir si la posición debe conocerse inmediatamente al arrancar.
- Determinar rango singleturn o multiturn y sentido de giro.
- Calcular resolución útil a partir de la precisión real de la máquina.
- Calcular velocidad y frecuencia máximas con margen.
- Elegir interfaz compatible con controlador, distancia y ruido.
- Seleccionar eje, acoplamiento y cargas mecánicas admisibles.
- Comprobar ambiente, grado de protección, cable y conectores.
- Definir diagnóstico, reacción ante fallos y requisitos de seguridad.
- Validar escalado, origen y sentido durante la puesta en marcha.
Errores frecuentes
- Confundir resolución con precisión.
- Confundir PPR con cuentas después de cuadratura.
- Superar la frecuencia de la entrada rápida.
- Elegir absoluto cuando solo se necesita velocidad, sin justificar coste y complejidad.
- Elegir incremental sin prever la búsqueda de origen.
- Suponer que todo multiturn conserva vueltas del mismo modo.
- Forzar un acoplamiento para compensar desalineación excesiva.
- Ignorar carga radial, velocidad mecánica o vibración.
- Mezclar tipos de salida eléctrica incompatibles.
- Tender el cable junto a la salida de un variador.
- Invertir A/B o el sentido del valor sin documentarlo.
- Usar un encoder estándar como elemento de seguridad sin evaluación.
Preguntas frecuentes
¿Qué ocurre con un incremental al cortar alimentación?
El recuento de pulsos puede perderse si el controlador no lo conserva. Al volver a arrancar, normalmente hay que tomar una referencia de origen antes de usar una posición absoluta; comprueba cómo gestiona el PLC ese estado.
¿Un absoluto necesita batería?
No siempre. Un encoder absoluto de una vuelta identifica la posición dentro de esa vuelta sin batería. En los multivuelta, la forma de conservar el número de vueltas depende de la tecnología del modelo; revisa su ficha técnica.
¿Cuántos pulsos necesito?
Calcula la resolución exigida a partir del desplazamiento por vuelta y verifica la frecuencia máxima de pulsos a la velocidad más alta. Si se usa cuadratura, distingue los pulsos por vuelta de las cuentas que procesa la entrada del PLC.
¿Puedo conectar directamente un line driver a cualquier PLC?
No. La entrada debe admitir la señal diferencial y su nivel eléctrico, además de la frecuencia prevista. Comprueba alimentación, interfaz, terminación, cable y documentación de ambos equipos antes de conectarlos.
Continúa en el catálogo
Explora estas categorías con productos relacionados con el artículo.
Artículos relacionados
Referencias técnicas
- OMRON: guía técnica de selección de encoders rotativostipo, resolución, frecuencia, velocidad, montaje, ambiente y salida.
- OMRON: explicación de términos de encodersresolución, fases A/B/Z y tipos de salida.
- SICK: Encoder Selection Guidemedición incremental y absoluta, montaje e interfaces.
- Pepperl+Fuchs: principios de encoders rotativospulsos incrementales, dirección y posición absoluta singleturn y multiturn.